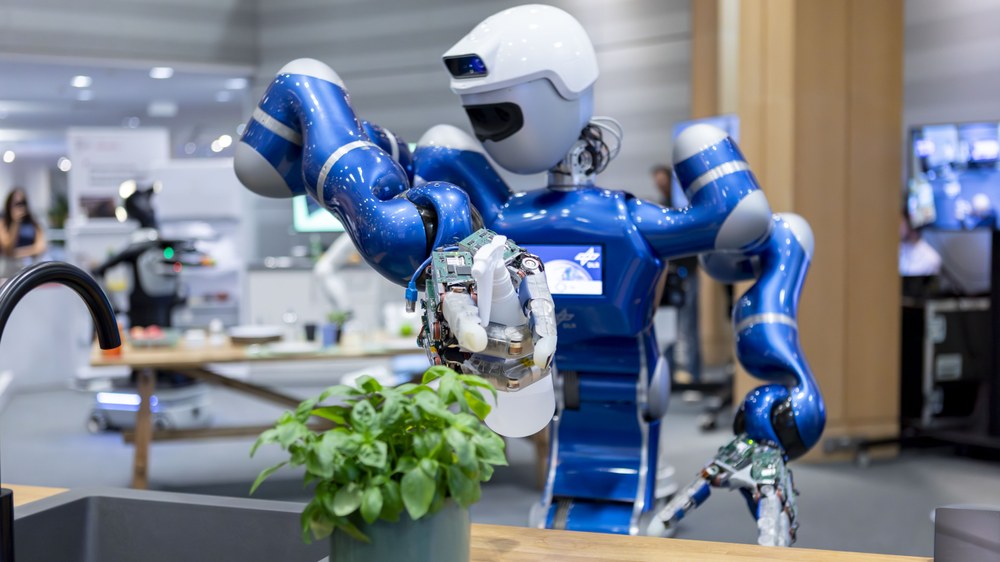
DLR 披露欧洲议会机器人现场展示,四套系统协作整理早餐桌;研究成果向工业规模部署转化成为讨论焦点。 欧洲机器人研究把一组具体任务带进了议会。德国航空航天中心九月二日发布官方报道,当天在布鲁塞尔欧洲议会举行的活动中,十五台人工智能机器人展示了各自能力,覆盖人形、四足、无人机和工业系统。现场演示及随后讨论汇集了约一百七十位政界、产业界与科研代表。活动由欧洲人工智能机器人卓越网络 euROBIN 发起,该网络由德国航空航天中心协调。本次收录的是九月二日的原始事件,并非九月十六日新举行的展示。 家庭辅助场景提供了较清晰的任务细节。根据官方报道,包括 Rollin’ Justin 在内的四套机器人自主协作整理早餐桌:识别桌上随机放置的不同物品,抓取餐盘和麦片盒,分别放入洗碗机、橱柜与冰箱,并处理垃圾。展示关注的不只是单台机械臂能否抓起物体,也包括不同系统如何在同一任务空间中相互配合。文中照片由德国航空航天中心提供,展示 Rollin’ Justin 给厨房植物浇水的实际画面,与其家庭辅助定位直接相关。 其他展示把场景延伸到制造与户外。官方报道列举了笔记本电脑翻新和拆解、扫地机器人拆解、复杂操作及移动拆解系统;户外部分则演示包裹配送,并展示面向复杂环境的机器人。不同形态在同一活动中出现,说明该网络讨论的是跨本体、跨任务的能力迁移,而不只是人形外观。现场完成特定任务可以证明一次系统集成效果,但不能据此推算消费级价格、客户订单或家庭长期自主运行水平。 产业化是讨论中反复出现的主题。德国航空航天中心在报道中提出,需要把研究积累转化为广泛部署和产业竞争力。我们的判断是,多机共同收拾餐桌这类展示,为系统协作提供了可观察的切口;它距离普遍使用仍有一道持续验证的门槛。后续应关注相同系统面对新物品和不同空间时的成功率、连续运行以及维护安排。欧洲能否把科研网络的协作延伸到产品开发和交付,也应由真实部署逐步回答,而不是从一场集中展示直接推导市场规模。