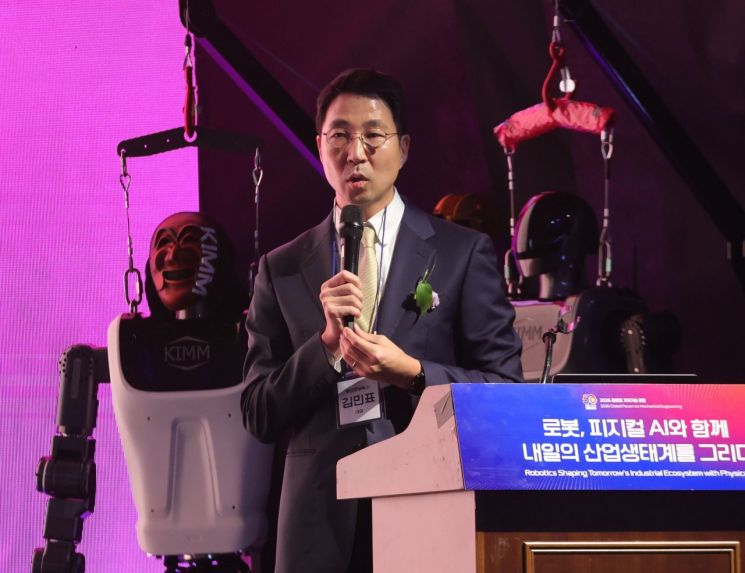
斗山在九月论坛提出从协作臂积累现场数据,再向双臂和移动平台推进;2028年是工业人形概念验证目标。 斗山机器人的工业人形路线,开始从具体工序而不是完整外形展开。韩国《亚洲经济》九月八日报道,公司首席执行官在前一天的全球机械技术论坛上介绍,计划先利用工业现场的协作机器人积累数据,发展能够处理熟练工任务的智能方案,再逐步扩展到双臂与移动平台,目标是在二〇二八年开展工业人形机器人的概念验证。此次为近期路线图报道,并非今天新发布的产品。 这套顺序的起点,是把需要完成的工作定义清楚。报道提到表面处理、焊接等需要经验的任务,公司希望先解决任务智能,再选择适合它的机器人形态。与直接展示一个通用人形样机相比,这种路线为外界提供了更具体的检查点:现有机械臂能否学会复杂操作,增加第二条手臂之后能否协作,再加入移动能力时是否仍能保持任务表现。 管理层特别强调,物理世界的数据与互联网文本不同。机器人需要面对接触先后、力、摩擦以及任务成功或失败等现场信息。报道中的论坛照片由该报记者拍摄,记录的是公司负责人阐述策略的场景,并非二〇二八年人形产品已经完成的展示。当前公开信息支持的是研发顺序和时间目标,还不能支持批量交付或商业成熟的判断。 公司还描述了由智能体参与控制的方向:人给出要完成的目标,机器人负责观察环境、安排动作、执行并检查结果,遇到问题再调整计划。这属于公司正在推进的能力愿景。报道没有提供跨工厂、跨任务的统一成功率,因此不能把这样的工作流程描述当作全部功能已经普遍实现,也不能据此替代客户现场的独立验证。 我们的判断是,这一路线的观察重点在于任务能力能否随着形态扩展而保留下来。协作臂的现场经验提供了一个起点,但从固定工位走到双臂、再走到移动平台,仍须分别证明价值。接下来值得跟踪的是具体工序的验证进度,以及二〇二八年概念验证目标是否兑现。对产业读者而言,按研发阶段理解这条消息,比把远期计划视为眼前的量产竞争更有助于判断进展。