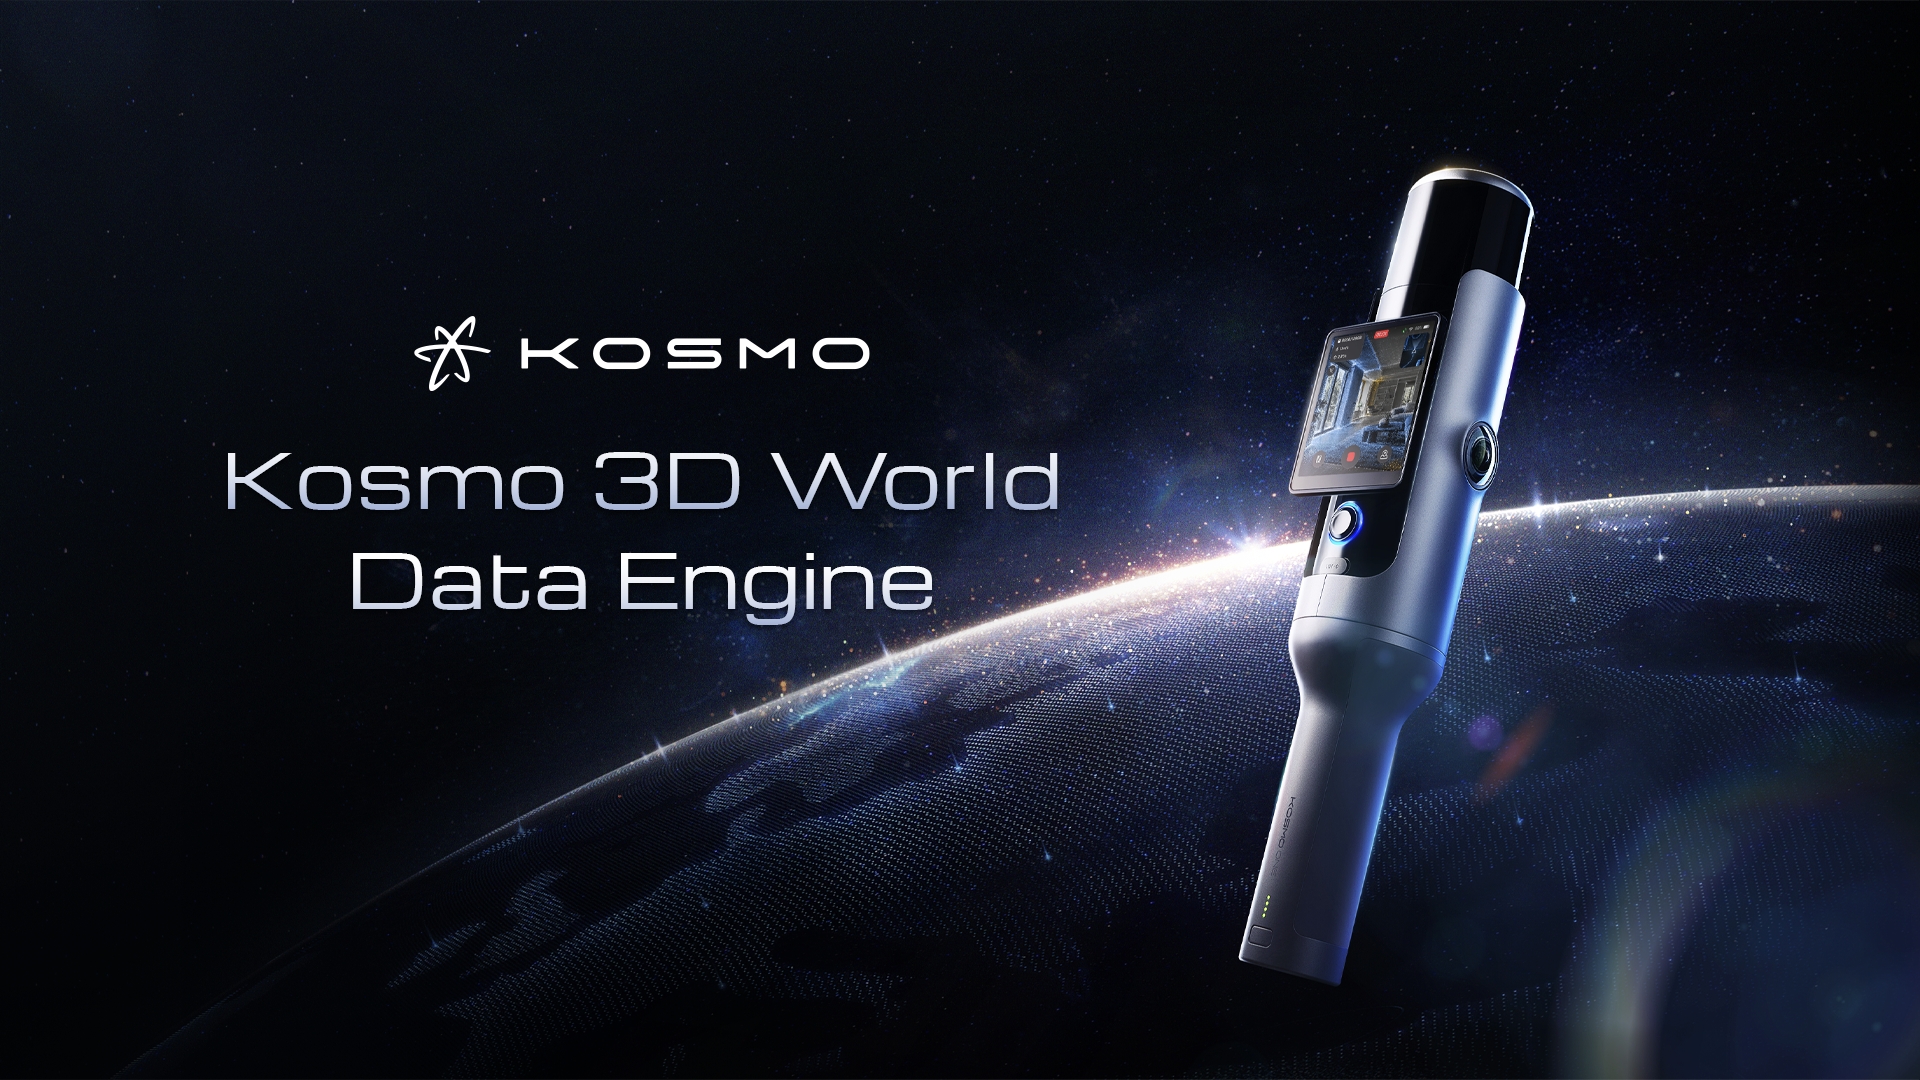
禾赛发布 Kosmo One 空间相机与 Kosmo World 云平台,尝试把真实空间的采集、三维重建和仿真环境生成连接为面向机器人训练的数据基础设施。 10 月 14 日,禾赛科技在官方新闻稿中发布 Kosmo 三维世界数据引擎,并推出 Kosmo One AI 空间相机与 Kosmo World 云平台。公司将这一组合定位为 Physical AI 的数据基础设施:由设备采集真实环境,再由云端把数据处理成可用于机器人训练、世界模型开发及内容生产的三维数字空间。对于具身智能而言,这条消息的重点不在于新增了一颗传感器,而在于一家长期做三维感知的公司正尝试把“看见真实世界”延展为“把真实… 按禾赛披露,Kosmo One 集成高分辨率激光雷达、一英寸影像传感器和高精度惯导,目标是把室内外场景采集为带有相机位姿、深度信息和多视角一致性的三维资产;Kosmo World 则可生成 3D Gaussian Splatting、网格与点云等格式,供仿真和内容工具使用。公司称,一名操作员可在约 15 分钟内完成典型 100 平方米室内空间的扫描。这个时间和效率数据均为公司口径,应当理解为特定产品流程下的能力描述,而非所有机器人训练… 新闻稿同时给出了一项与机器人更直接相关的场景:禾赛称,Kosmo 可将真实空间转化为仿真就绪环境,并展示了与银河通用、原力灵机的合作;在一个使用 Sharpa 机器人的案例中,公司称,原先需要专业团队约 300 小时手工建模的三维训练环境,扫描和重建可缩短至约 15 分钟,机器人任务成功率达到 99%,失败率降至此前的十分之一。这里的成功率同样来自发布方展示案例,尚不能外推为不同机器人、不同任务或不同场地的通用运营指标。 这件事的产业含义在于,具身模型从仿真迁移到真实世界,长期受制于场景采集、资产制作和数据标注的成本。若真实空间能以较低门槛被重建为有尺度、有深度且可编辑的训练环境,机器人团队就可能更快做场景复现、策略测试和部署前验证。它并不等同于已经解决了 sim-to-real 问题:模型泛化、接触动力学、长尾干扰和现场运营仍需要真机数据闭环。但从产品方向看,传感器公司正在把自身能力从单点硬件供给扩展到空间数据、仿真与机器人训练的工作流,这正是 Ph…