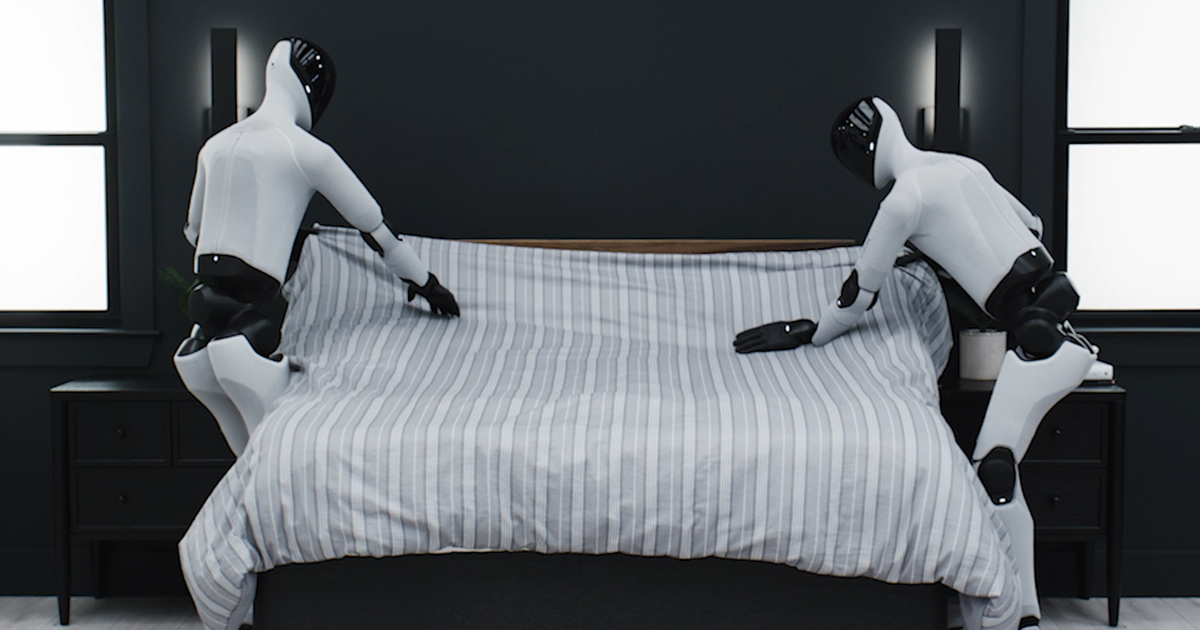
两台 Helix-02-equipped humanoids 在卧室里协同完成整理和铺床,这条新闻之所以热,不是因为“又会叠被子了”,而是因为 Figure 开始把人形机器人往多主体协作、动态环境和家庭细碎任务里推。家务场景最难的地方从来不是单一动作,而是变化和配合,而这恰恰是通用家庭机器人的必修课。 卧室整理听起来不像工厂搬运那样硬核,但对机器人来说,这种任务反而更难。房间布局不断变化,物品软硬不一,很多动作需要双手协调,还要在移动、感知和操作之间不断切换。Figure 这次展示的价值,不是让机器人“又多会了一招”,而是让两台机器人在一个共享空间里同时工作,并且没有显式中央调度或消息传递,更多靠各自视觉理解和对伙伴意图的推断来完成配合。 这件事为什么重要?因为家庭机器人如果真想落地,迟早要面对这种高度碎片化、低结构化的任务环境。工厂里很多问题可以靠固定工位、标准流程和工程约束解决,可家里没有人会为了机器人把生活环境改成一条生产线。卧室整理这类场景,本质上是在考验机器人能不能处理“杂、乱、变”和“需要协作”这几件最麻烦的事。 Figure 在文中强调的是一个 learned Vision-Language-Action policy,这说明公司真正想证明的,是同一套模型能不能支撑更长时程、更复杂、多机器人协作的任务。它既是技术展示,也是路线宣言:未来家庭机器人竞争的核心,不会只是灵巧手或行走能力,而是能不能把感知、语言理解、全身控制和协作推理放进同一个足够稳定的系统里。 当然,这种 demo 离日常家用还有距离。家庭用户关心的不只是“能不能做”,还包括效率、稳定性、价格、安全边界和长期维护。卧室整理的成功演示并不等于家庭商业化马上起飞,但它至少让行业更清楚地看到,家庭人形机器人的难点正在被一层层往里推。过去一个月里,Helix-02 这条更新之所以很抓眼球,就因为它触到了大家最想知道的那个问题:机器人到底离真实家务还有多远。