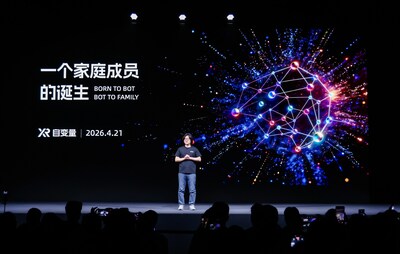
据 PRNewswire 4 月 22 日发布的公司新闻稿,X Square Robot 发布面向家庭场景的具身 AI 基础模型 Wall-B,并介绍其 World Unified Model(WUM)训练框架,试图在一个统一架构内结合视觉、语言、动作与物理预测。公司同时提到将把机器人投放到真实家庭环境中进行部署验证。 制造业里的机器人擅长“同一动作重复一万次”,但家庭机器人最难的是“在同一个空间里遇到一万种不同情况”。PRNewswire 4 月 22 日发布的 X Square Robot 新闻稿,正是围绕这一差异展开:公司发布了面向家庭场景的具身 AI 基础模型 Wall-B,并提出 World Unified Model(WUM)训练框架,希望把视觉、语言、动作与物理预测整合进统一系统,从而应对家庭环境中任务与布局的高度不确定性。 从公开信息看,这类“家庭具身模型”的关键并不只是多模态能力,而是持续学习路径:家庭里物体形态多、摆放随时变、人与机器的交互更频繁,模型必须在更复杂的噪声与遮挡条件下完成动作规划与执行。新闻稿提到公司在活动现场展示了插花等任务,并强调在视觉遮挡下仍能进行实时调整,这种表述指向的是更强的状态估计与在线控制能力。 对行业来说,家庭场景之所以被视为“数据战场”,是因为它能产生大量多样化的交互数据:开关门、整理、摆放、清洁、取放与递交等任务的组合空间远大于工厂。只要机器人能够在安全可控的前提下持续运行并记录数据,就能形成更快的迭代飞轮。这也是为什么越来越多团队把“先进入家庭小规模部署”视作突破路径之一。 不过,家庭部署的门槛同样更高:安全、隐私、容错和用户体验都更苛刻。对 X Square Robot 来说,市场接下来更关心的会是:真实家庭部署的规模、故障率与远程介入频次,以及是否能够把数据闭环变成可复用的产品能力。只有当这些指标可持续改善,家庭具身模型才可能从新闻稿走向真正的长期交付。