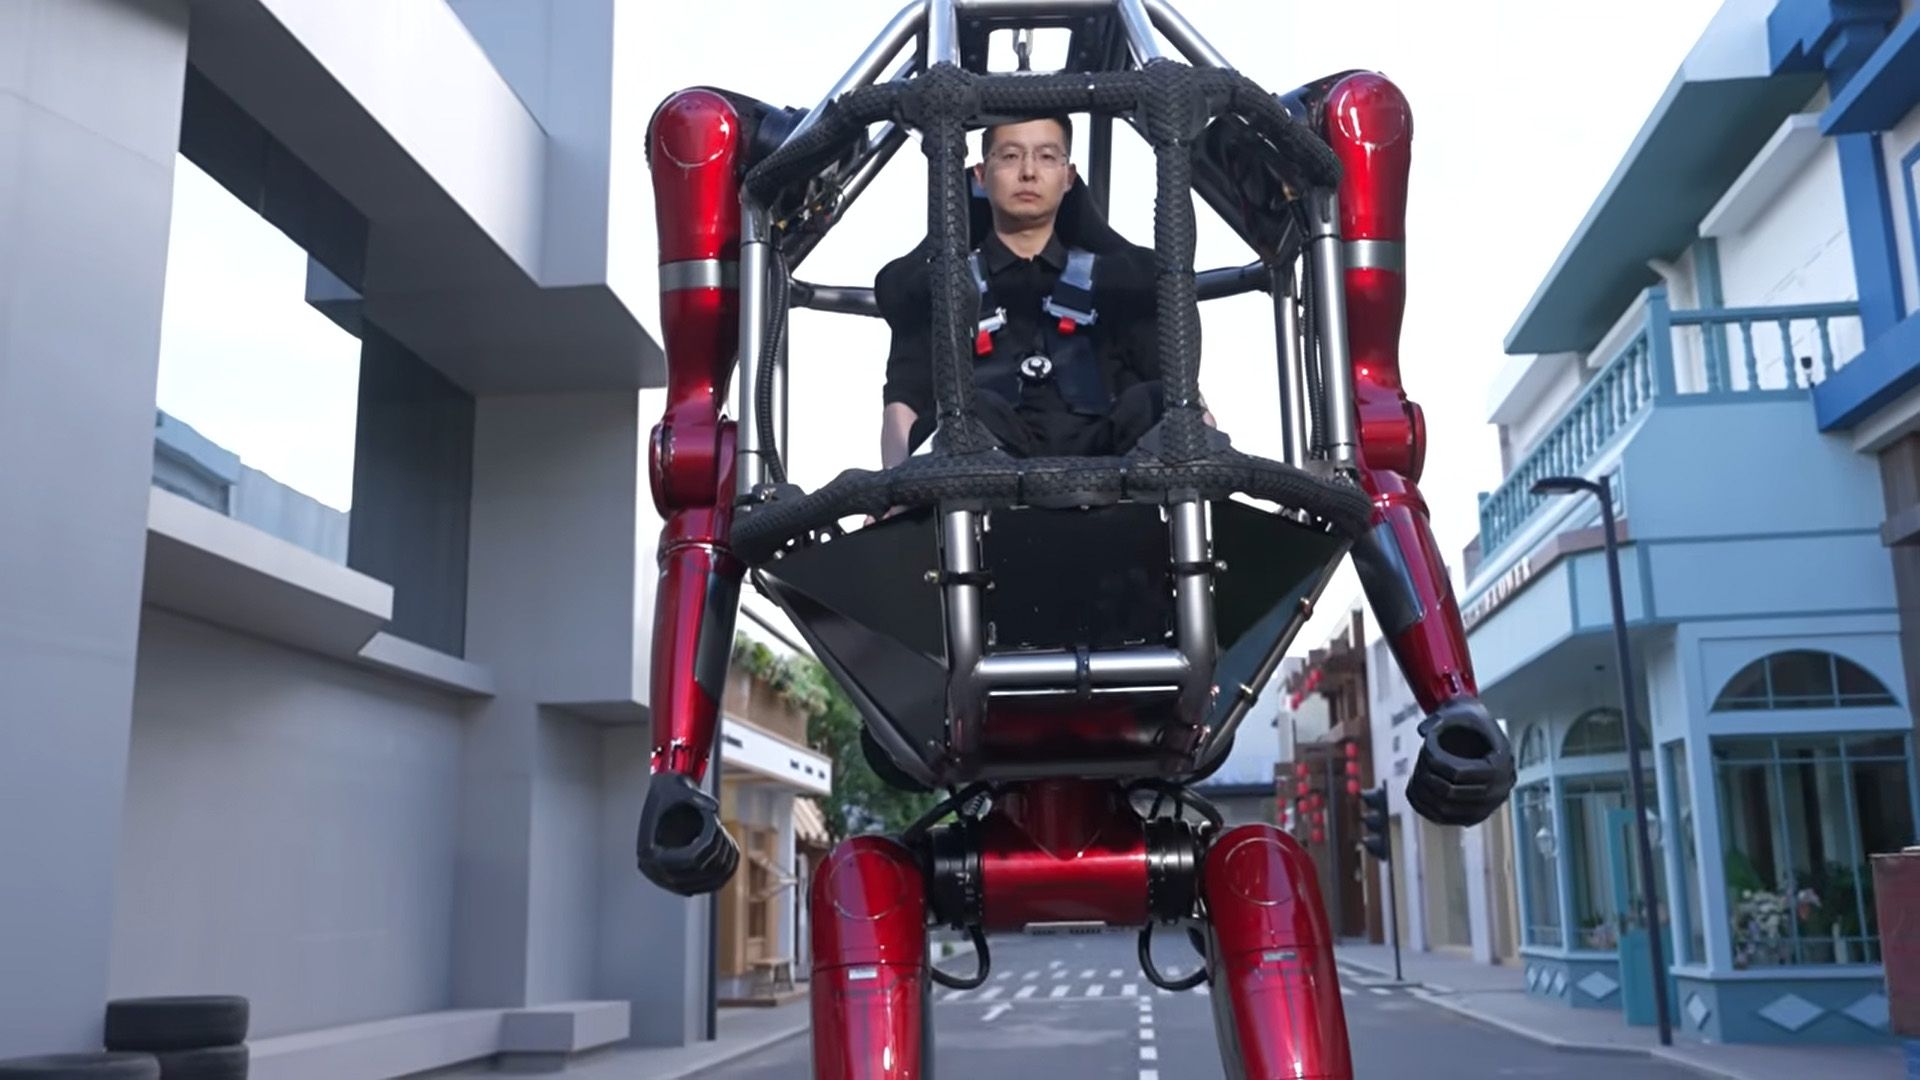
据 Live Science 5 月 21 日报道,一款可在四足与双足之间切换的“机甲”型机器人引发热议,被称为“现实版变形金刚”。虽然大众更容易被“变形”带来的视觉冲击吸引,但其背后的产业问题更值得关注:面对复杂地形与多任务需求,单一形态的人形平台未必最优,多形态/可重构平台可能会在户外、安防、救援与展示等场景中先找到价值。 双足人形的优势在于与人类环境兼容:楼梯、门把手、工位高度、工具尺寸都为“人”设计。但在户外或非结构化环境里,四足的稳定性与通过性往往更强。Live Science 报道的这种“四足/双足切换”设定,实际上是在尝试把两种形态的优势合并:平地或需要操作时用双足与上肢,复杂地形或需要稳定性时切换四足。 从工程角度,可重构平台的难点在于机构复杂度与可靠性。形态切换意味着更多关节、更多传感与更多故障点;同时也会带来成本与维护难题。要把这种系统做成可用产品,必须在结构强度、能耗、控制策略与安全冗余上付出更高代价。 但它的商业想象空间同样存在:在展演、教育与公共空间展示场景里,“多形态”本身就是吸引力;在安防巡检或救援辅助场景里,形态切换可能带来更强的通过性与任务覆盖范围。行业真正关心的问题是:这种能力能否从“吸睛”变成“可长期运行的能力”,并形成可复制的交付模板。 对具身智能而言,多形态平台也提出了更高的控制与学习挑战:系统需要理解不同形态下的动力学差异,并在任务切换时保持稳定。随着数据与控制算法进步,这类“从形态出发”的创新,可能会成为人形路线之外的一条补充路径,推动机器人在更多真实场景里找到可落地的组合。