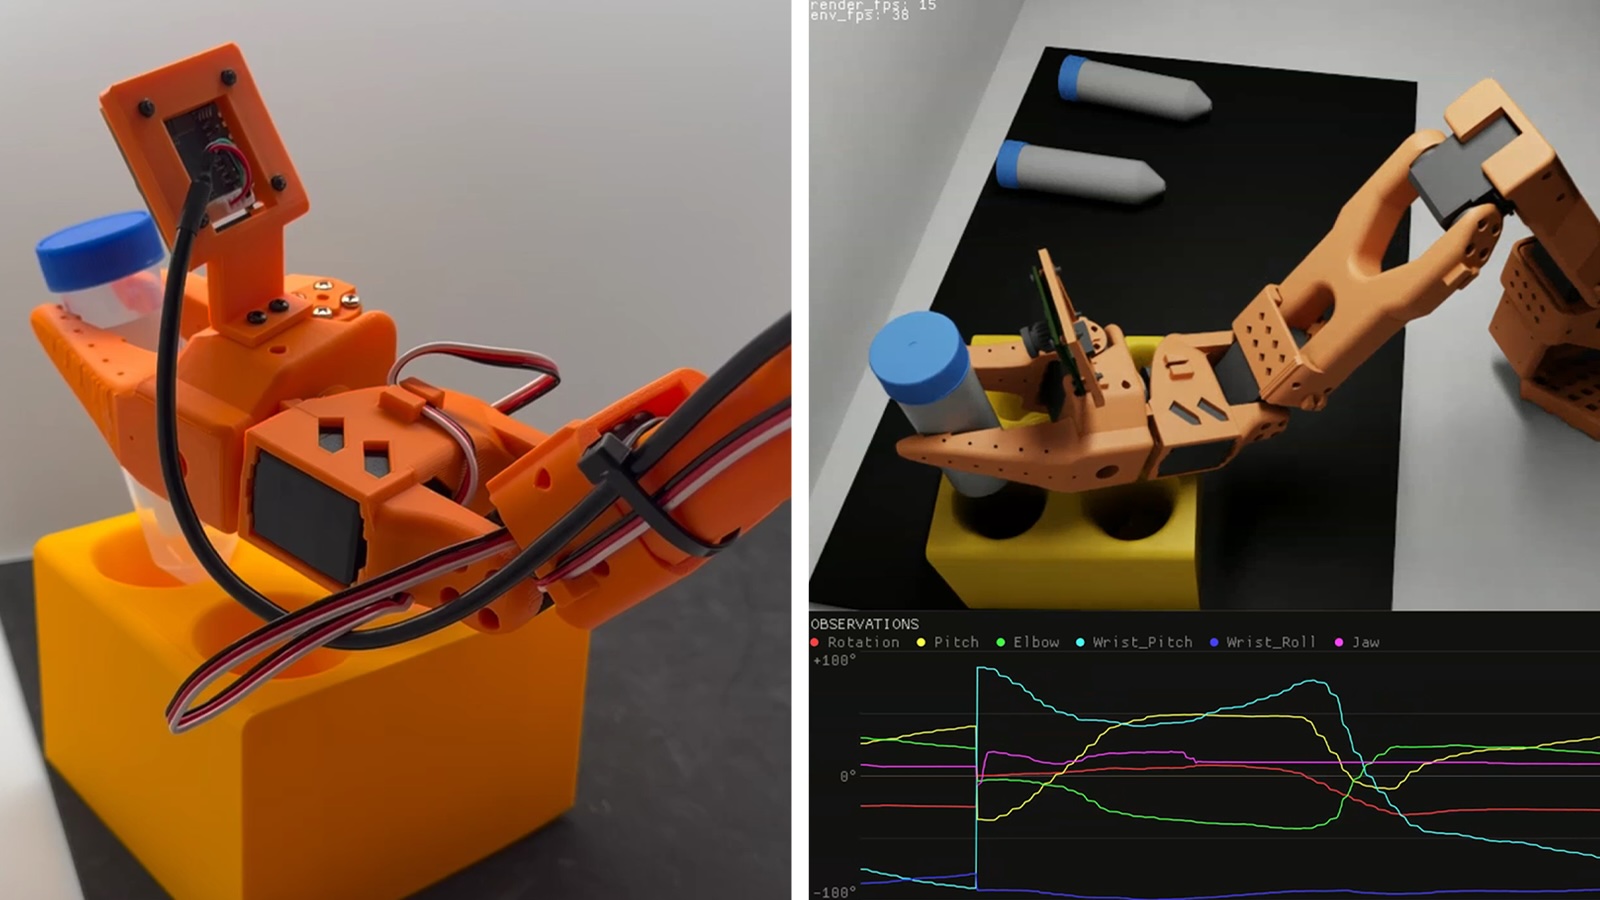
NVIDIA 与 Hugging Face 把 Isaac GR00T 1.7、Isaac Teleop 及后续 Cosmos 3 计划接入 LeRobot,开源机器人开发开始出现一条更统一的数据采集、模型微调、评测与部署路径。 7 月 7 日,NVIDIA 官方博客披露,公司正与 Hugging Face 合作,把 Isaac GR00T 1.7、Isaac Teleop 以及后续的 Cosmos 3 能力逐步接入 LeRobot。对具身智能行业来说,这条消息的重要性不只是“又多了几个开源工具”,而是它第一次把机器人数据采集、模型训练、仿真验证和部署工作流更完整地放进了一个开放社区可以直接复用的公共管道里。 博客给出的核心细节很明确。Isaac Teleop 会让开发者在 LeRobot 里用统一格式采集高质量人类示教数据,Isaac GR00T 1.7 让开发者更容易在开放工作流里完成后训练和部署,而计划中的 Cosmos 3 集成则补上了世界模型和数据增强能力。这说明开源机器人社区正在从“共享代码片段”升级到“共享整条流水线”。谁拿到数据、怎样统一格式、怎样做 benchmark、怎样把模型迁移到不同本体,过去这些碎片化环节正在被系统… 更值得重视的是,NVIDIA 在文中直接把其 300 万机器人开发者与 Hugging Face 1600 万 AI 构建者联系在一起。这个数字背后反映的不是市场营销口径,而是生态连接方式的变化。过去机器人学习工具链往往割裂在实验室、自研平台或封闭供应商体系里,导致很多成果难以复现、难以迁移。现在如果 GR00T、Teleop、Isaac Sim、Isaac Lab-Arena 和 LeRobot 的连接足够顺滑,机器人开发的门槛就会… 对 2AIBot 来说,这条资讯的行业含义非常直接。具身智能的下一阶段不只是比谁有更强的本体,也比谁能让更多开发者围绕自己的数据格式、模型接口和评测方法形成事实标准。开源生态一旦围绕同一条工作流收敛,训练效率、社区扩散速度和人才积累都会显著加快。换句话说,开源机器人社区正在从“爱好者工具箱”走向“产业前哨基础设施”。