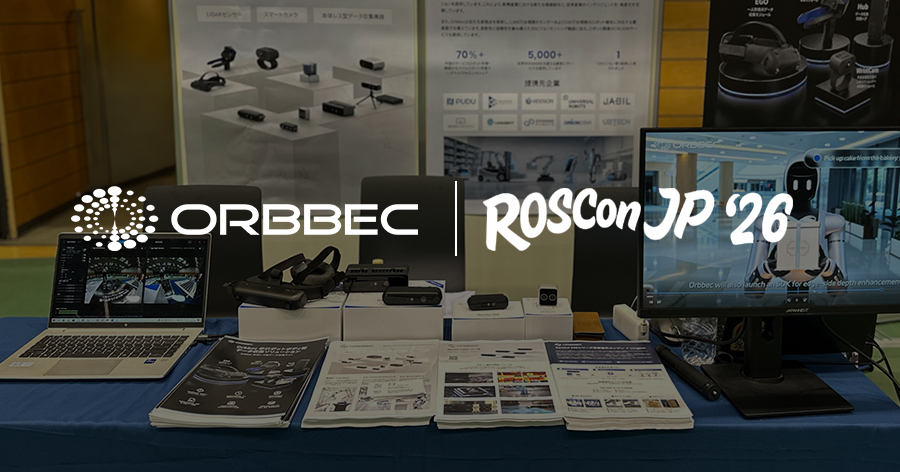
Orbbec 在 ROSCon JP 2026 展示面向 Physical AI 的无机器人数据采集硬件平台,强调多传感器融合、标定同步和量产交付能力,数据基础设施竞争正在前置。 8 月 5 日,Orbbec 在官网发布消息称,公司在 ROSCon JP 2026 上展示了面向 Physical AI 的 Robot-Free Data Collection Hardware Platform,并将这套方案首次面向日本市场做了专门介绍。消息本身看似是一场展会展示,但真正值得关注的是它切中的问题非常基础也非常现实:当行业都在谈机器人模型如何变强时,真正稳定、可扩展、可复用的真实世界数据到底怎么采。Orbbec 这… 根据官方描述,这套平台强调 multi-sensor fusion、calibration and synchronization,以及完整的视觉产品栈和全球量产交付能力。换句话说,它并不只是一个“多装几个摄像头”的采集架,而是试图把数据采集环节做成可以规模部署、可复现实验条件、并且便于后续训练的数据入口。对具身智能公司来说,这种能力的意义在于,很多真实任务的数据不是缺在模型训练框架,而是缺在采集条件不稳定、传感器不同步、标注难复用、… “无机器人数据采集”这个提法本身也很有代表性。它意味着产业正在承认一个现实:如果每一份训练数据都必须先依赖昂贵机器人本体去采,那数据增长速度和场景覆盖范围都很容易受限。通过在没有完整机器人本体的情况下先做高质量动作、视觉和环境数据采集,企业可以更快建立训练集,再把这些数据迁移到后续机器人或策略学习流程中。这种做法未必像机器人整机演示那样吸睛,但对提升训练效率和降低前期试错成本很有价值。 从竞争格局看,Orbbec 这类动作说明具身智能赛道正在从“谁的模型更像通用智能”逐步转向“谁能把数据供给体系工业化”。未来真正拉开差距的,不只是谁拥有更大的模型参数,也包括谁拥有更稳的采集链路、更低的数据生产成本,以及更强的跨区域交付能力。把数据平台推到台前,本质上是在告诉市场:Physical AI 的下一轮竞争,不只是比机器人动作好不好看,而是比真实世界数据能不能持续、系统、低摩擦地流入训练闭环。