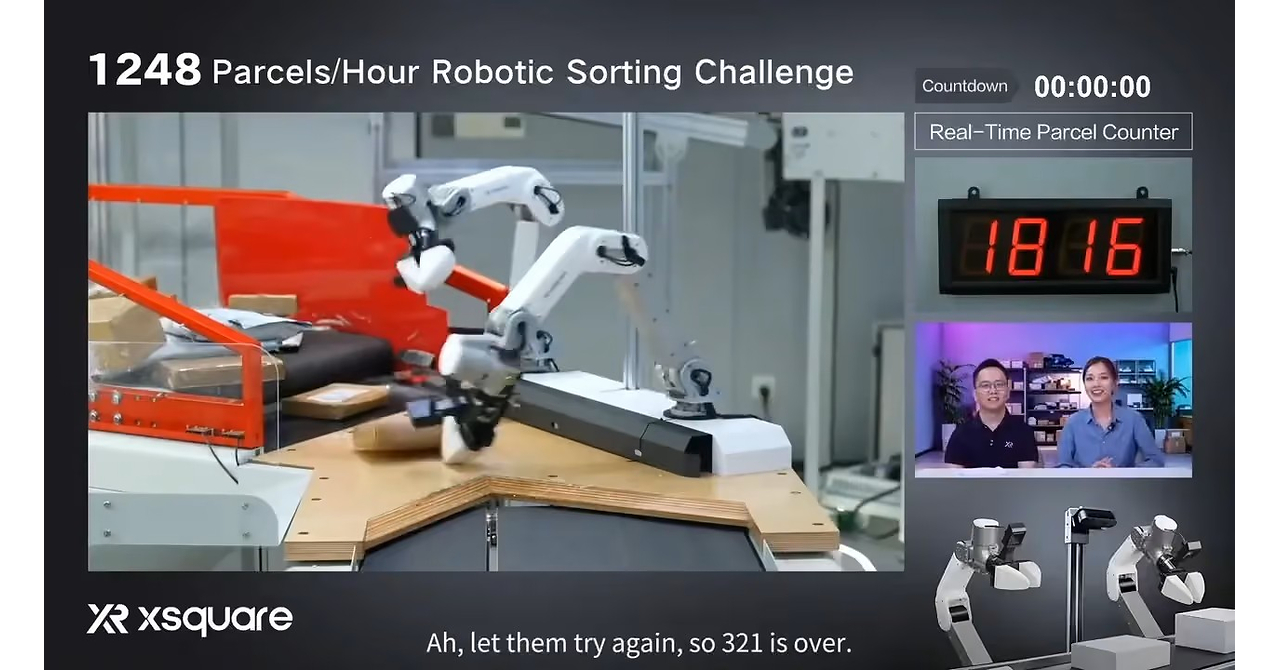
X Square Robot 在直播分拣场景中给出每小时 1816 件、准确率超 98% 的实测表现,具身智能第一次把仓配一线最难自动化的前段工序做成了可直接比较的效率指标。 8 月 13 日,X Square Robot 通过 PR Newswire 披露了一场面向真实物流前端作业的公开演示:它把自研 WALL-B 具身智能基础模型和六轴机械臂放进包裹分拣链路里,直接处理卸车后最杂乱、最不规则、也最依赖人工经验的上件环节。公司给出的结果是每小时 1816 件、准确率超过 98%。这条新闻的重要性不在于“又做了一次机器人演示”,而在于它把过去最容易停留在实验室里的能力,搬进了一个企业客户最关心吞吐、差错率和… 包裹上件一直是物流自动化里很难啃的一段。箱体大小不一、软包裹会重叠、标签方向随时变化,可抓取面还会随着前一件被拿走而不断重排。X Square Robot 把问题定义得很直接:不是证明机器人能完成一次干净的抓取,而是要证明它能在包裹堆持续变化时不断做出正确判断、在出错后恢复,并且不把后面的扫描和分拣节拍拖慢。这种叙事说明具身智能公司开始从“会不会做”转向“连续做多久、做得多稳、值不值得客户替换人工”。 从这场演示给出的信息看,WALL-B 的作用并不是只做识别,而是把感知、决策和操作策略放在同一条实时链路里:先看懂包裹和周围环境,再决定如何抓、如何理顺姿态、再把包裹送入输送线。对于仓配行业来说,前段卸车和上件往往是波动最大、峰谷最明显的岗位,如果自动化真能在这个环节跑通,企业就不只是多了一套设备,而是多了一种能覆盖旺季、夜班和高流动工位的弹性产能。 更值得关注的是,X Square Robot 没有把这次发布包装成通用万能机器人的抽象故事,而是刻意强调“围绕工作本身设计自动化系统”。这意味着具身智能厂商正在用更像工业工程而不是纯模型秀的方式讲商业化。如果这种路线持续成立,下一阶段行业比拼的重点,可能会从谁的模型参数更好听,转向谁能在仓储、制造和服务业里把一个个高频瓶颈岗位做成可复制、可结算、可扩张的标准化产品。