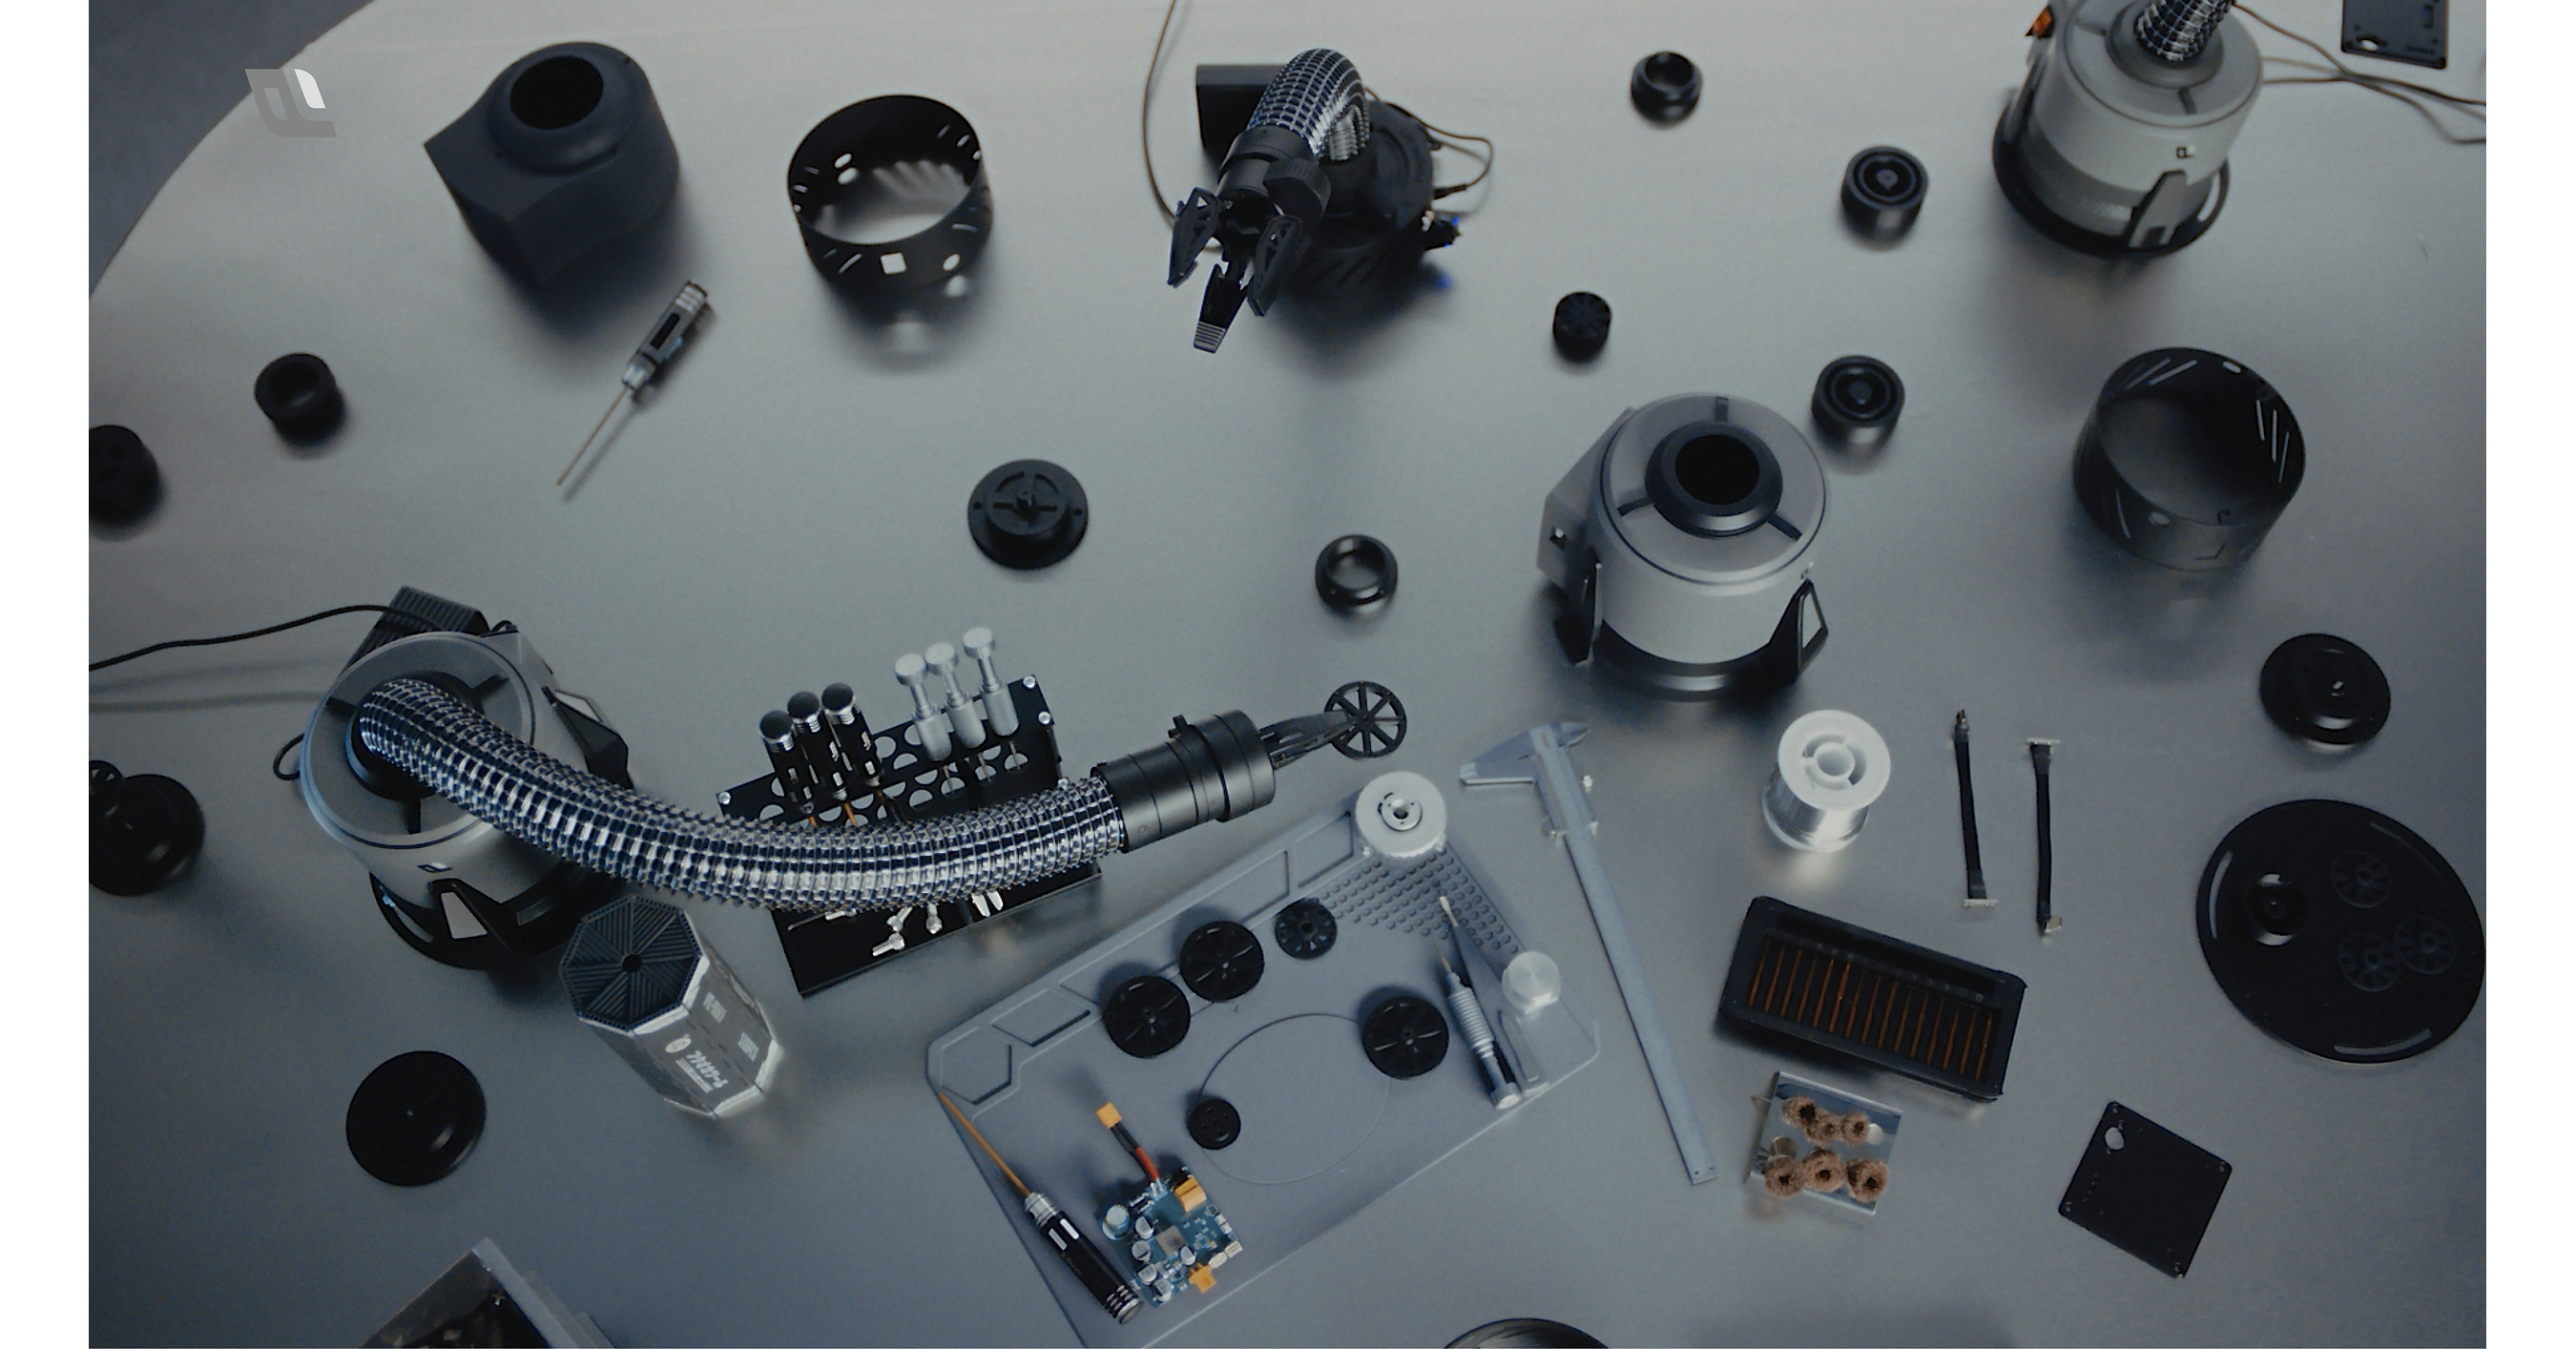
Feagine Robotics 发布跨本体基础模型 Fi0,并同步推出三款仿章鱼触手式柔性执行器,意味着具身模型竞争开始从“适配单一身体”转向“同一任务知识能否跨身体迁移”。 8 月 13 日,Feagine Robotics 通过 PR Newswire 发布 Fi0,并把这套模型定义为 cross-embodiment foundation model。它试图解决的不是常见的“让某一台机器人在单一工位上更稳”,而是让机器人在身体结构变化之后,依然保留已有任务知识。这条消息对具身智能行业的重要性,恰恰在于它切中了当前很多机器人公司最头疼的一点:模型和本体往往绑得太死,换一个关节数量、长度比例、驱动方式甚至… Feagine 同时发布了三款 tendon-driven biomimetic manipulators,也就是更接近生物触手结构的柔性执行器 A01、A02、A03。公司在新闻稿里强调,Fi0 可以在不同长度、不同段数、不同自由度的身体之间保持任务知识连续性。对于产业界而言,这相当于把“模型可迁移性”从抽象论文话题,拉回了可直接影响产品开发效率的工程问题。如果这种路线成立,机器人厂商未来迭代本体时,不必每次都从头积累任务数据,训练… 更值得重视的是,这条路线与当前人形和具身智能的主流竞争逻辑并不完全一样。过去一年行业叙事更多围绕双臂、灵巧手、移动底盘或全尺寸人形展开,但 Feagine 选择从 soft embodied intelligence 切入,本质上是在提醒市场:并不是所有高价值操作场景都适合刚性关节和标准化肢体。高端装备制造、狭小空间操作、复杂曲面抓取、精细绕行等任务,恰恰可能更适合柔性、多段、冗余自由度更高的执行器。 对 2AIBot 的资讯中心来说,Fi0 的新闻价值不在于它已经证明了大规模商业回报,而在于它给具身智能提供了一个很强的新比较维度。未来行业比拼的不只是“谁更像人”“谁更会跑”,还会越来越看“谁的任务知识更能跨本体复用”。一旦这种能力成熟,机器人模型的护城河就会从单一动作表现,进一步转向迁移效率、数据复用和产品迭代速度。