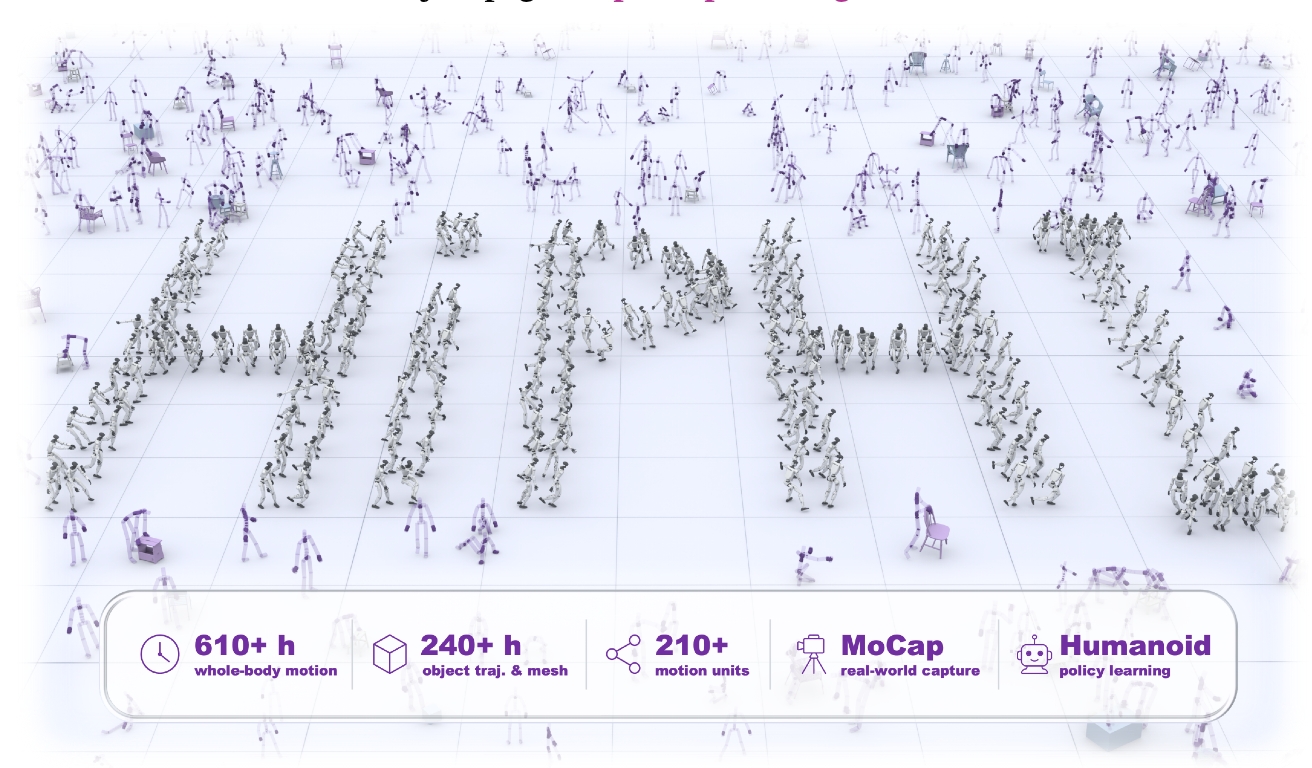
Noitom Robotics 在 GlobeNewswire 披露 HiPHI 数据集,公开 617.5 小时高精度人体与物体交互数据,并称基于该数据训练的策略已能在真实 Unitree G1 上完成跑、坐、爬和搬箱等动作。 8 月 18 日晚,Noitom Robotics 通过 GlobeNewswire 在世界机器人大会期间公开发布 HiPHI 数据集,包含 617.5 小时高精度人体动作与人-物交互数据,覆盖 132 名表演者,以 90Hz 和亚毫米级 marker tracking 采集完成。对人形机器人赛道来说,这条消息的分量不在于“又多了一个数据集”,而在于它直接指向具身智能最难补的环节之一:高质量、可迁移、可复用的真实动作数据。行业里很多公… Noitom 给出的一个关键信号是,基于 HiPHI 训练的策略已经可以在真实 Unitree G1 人形机器人上完成跑步、坐下、爬行、搬箱和拉行李箱等动作。这个表述很关键,因为它把数据的价值从“供研究者下载”推到了“能否真的迁移到物理机器人”这个层面。对具身智能训练来说,互联网视频的规模很大,但缺少精确物理状态;实验室数据又常常太窄、太贵、太私有。HiPHI 想解决的,正是这类数据规模、精度和可学习性之间长期存在的结构性矛盾。 公司同时说明,这套数据不仅面向 humanoid learning,也面向 digital humans 和 computer graphics,并且作为其 World Compiler 路线下首个公开数据集,研究社区可通过 Hugging Face 免费获取。这意味着 Noitom 正在把“数据生产能力”本身产品化。未来具身智能的竞争不一定只发生在本体硬件和模型公司之间,谁掌握更强的高质量数据供给、标注组织和评估体系,也可能成为上游… 对资讯中心而言,这条新闻非常值得入选,因为它让外界看到人形机器人训练正在进入更细的基础设施争夺。过去行业更爱讨论模型参数和机器人动作视频,但真正影响学习效率和迁移质量的,往往是底层数据到底够不够真、够不够全、够不够标准化。Noitom 这次公开 HiPHI,本质上是在告诉市场:下一阶段的人形机器人竞争,不只是拼谁先做出动作,更是拼谁能持续供给高质量真数据。