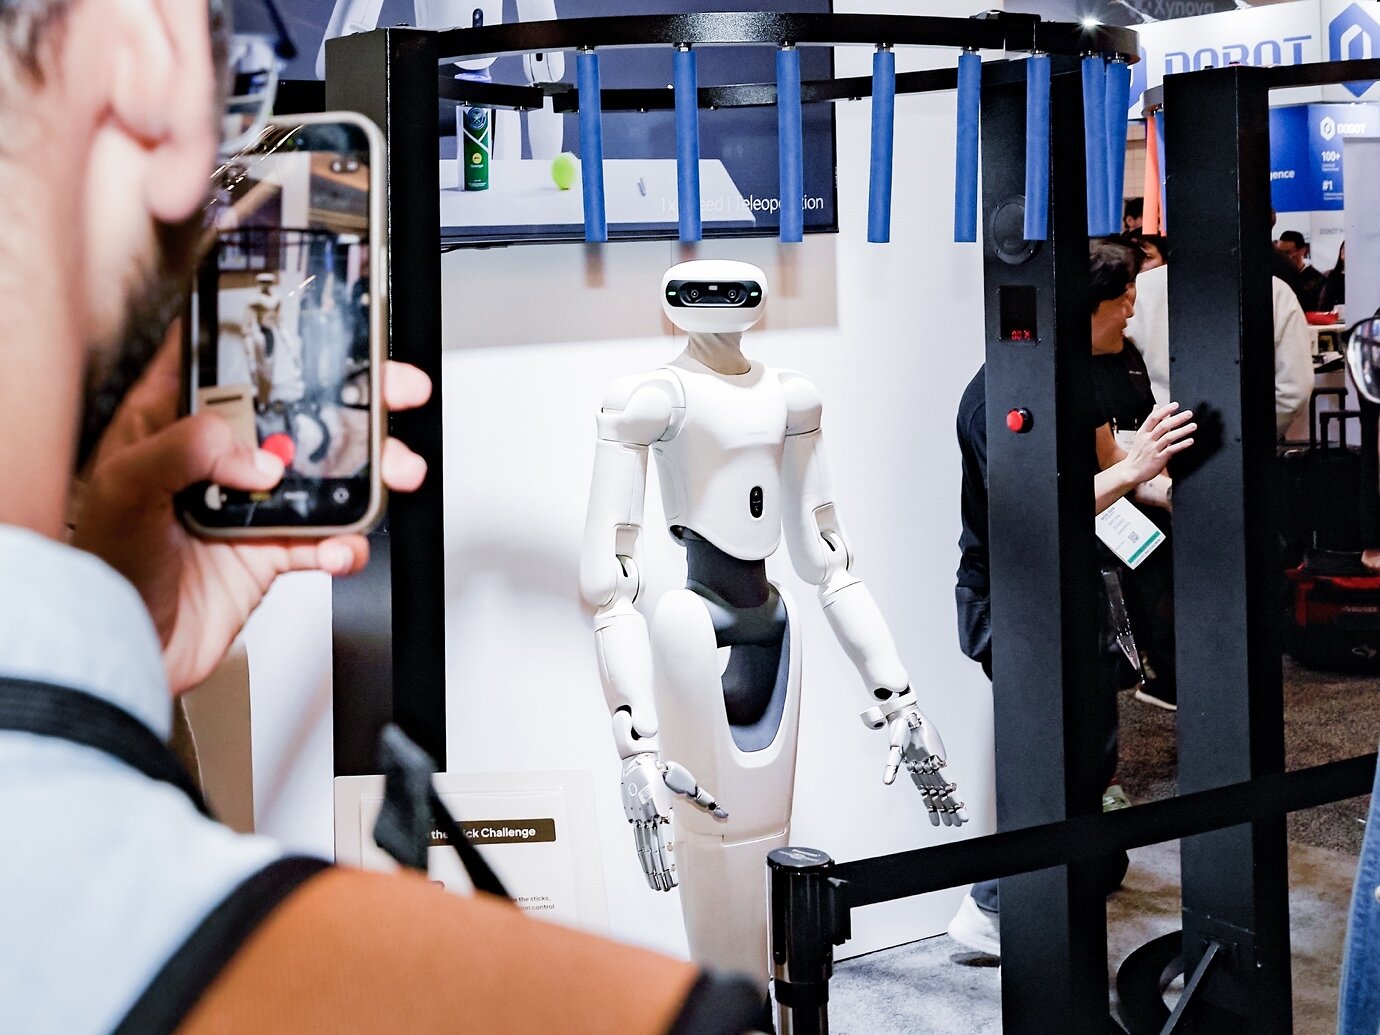
Sharpa在IROS 2026推出D01触觉操作机器人、W02灵巧手和AE01触觉数据手套,产品线同时覆盖执行端、接触感知与示教数据采集。 对具身智能而言,能否摸到、握稳并知道自己碰到了什么,往往比单纯看见物体更难。Sharpa于9月28日在IROS 2026发布三款产品:面向灵巧操作的D01机器人、W02灵巧手,以及用于遥操作与第一视角数据采集的AE01触觉外骨骼手套。三者并非孤立发布:D01负责在真实环境中执行接触任务,W02提供手部操作和触觉反馈,AE01则面向人的动作采集与远程控制,构成从示教到执行的一个产品组合。 根据Sharpa的新闻稿,D01整合Wave灵巧手、七自由度机械臂和全身电子皮肤。公司称其末端重复定位精度为0.2毫米、通信频率为1000赫兹,电子皮肤的触觉采样率为100赫兹、力分辨率为0.2牛顿;这些参数来自公司发布,尚未见独立实验室的复测。产品意义不只在于增加传感器数量,而在于让机器人在与物体、工具及环境发生接触时,获得视觉以外的受力信息,从而更可能及时调整动作。 W02则把重点放在手部尺寸、自由度和接触分辨率。公告称,该手具有21个主动自由度,重量低于750克,指尖动态触觉阵列可感知5毫牛到30牛的力,空间分辨率为1毫米;手指与手掌电子皮肤的量程为0.1至20牛。公司以筷子、细绳等细小物件作为应用例子。此类指标展示的是传感与机构能力,不能直接等同于机器人已能在任意环境稳定完成对应操作,任务成功率、耐久度和批量客户信息仍未披露。 AE01提供了另一端的数据入口。Sharpa称这款外骨骼数据手套具有22自由度与22个编码器,可把手部关节运动用于真机遥操作和示教数据采集;每个指尖配备256级动态振动反馈,指尖位置重复性低于1毫米。对开发者而言,触觉反馈可以帮助操作者在远程控制中修正手势,也可能使采集的数据包含更贴近接触过程的信号。但是否因此提高下游模型训练效果,需要通过公开的数据质量、任务对照与真机结果来验证。 本次发布的观察价值,在于Sharpa没有只卖一只灵巧手,而是同时布局“本体执行—接触感知—人类示教”三段链路。现实场景中的精细操作往往受制于接触不确定性和高质量数据的缺口,整套硬件的目标就是降低这两道门槛。当前可确认的是产品已在IROS亮相及公司披露的参数;下一步更值得跟踪的是开发者集成、真实任务的连续表现以及产品在食品服务等已提及场景中的实际交付。