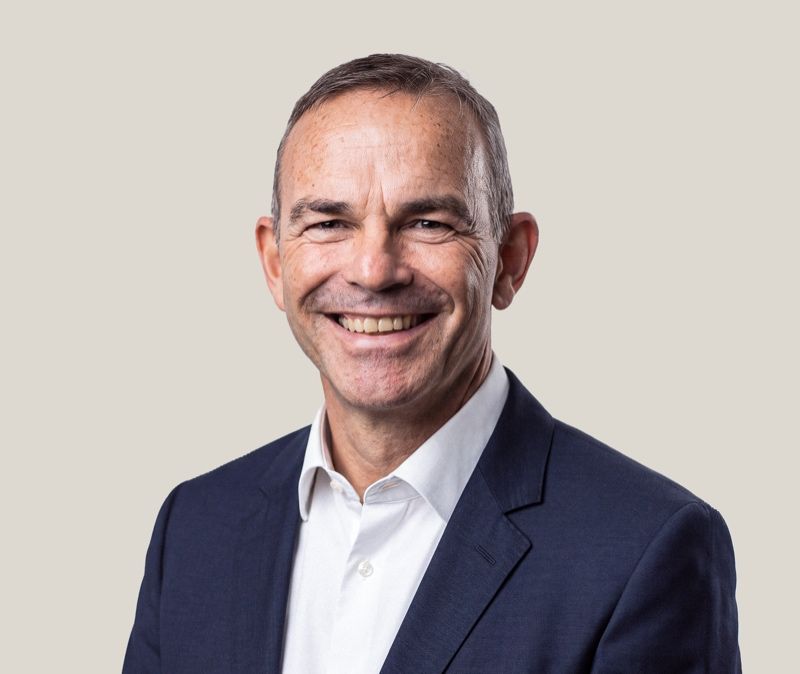
欧洲Physical AI公司Vesoma披露六十余人团队与早期步行样机进展,计划将自主交互学习扩展至操作任务;尚未公布商业部署结果。 欧洲人形机器人赛道出现一家明确强调自主交互学习的新公司。Vesoma在九月二十二日发布的官方介绍中称,公司于二〇二五年十二月注册并开始工作,目前团队超过六十人,在慕尼黑和利马索尔拥有合计超过三千五百平方米的实验室与办公空间。公司称已经完成早期人形样机的设计、制造与步行验证,当前仍在推进软件、人工智能系统和Vesoma 1的开发。 公司由Nikolai Ensslen与Peter Skoromnyi共同创办,前者也是运动控制与功能安全企业Synapticon的联合创始人。人工智能研究由首席人工智能官Martin Riedmiller领导,官网团队页面介绍其此前担任Google DeepMind研究总监及控制团队负责人。本文配图为公司官网公布的Riedmiller肖像,并非机器人实物照片;官网首页所展示的Vesoma 1设计可视化图也不能视作交付机型实拍。 Vesoma对技术路线的表述是,让机器人通过与环境的交互学习,逐步形成适合自身结构的动作策略。公司把实验室中的步行作为早期例子,并希望继续扩展到接触密集的操作和全身作业。它同时强调自研本体,使执行器、传感与学习系统能够共同调整。这些内容说明了研发选择,尚不能证明同一种方法已经解决多任务泛化或陌生场景中的可靠作业。 在应用方向上,公司提出先面向制造、物流与仓储,再逐步拓宽任务范围。官方介绍将可靠性、可维护性和安全放在重要位置,计划以真实使用推动系统迭代。不过,当前披露没有列出已完成验收的客户部署、连续班次作业结果或量产交付数量。团队经历和样机步行进展应分别理解:前者说明人员积累,后者说明研发节点,都不能直接换算为商业成熟度。 这家公司值得继续观察的地方,是它尝试把算法学习效率与本体工程放在同一个研发循环里。若后续能公开操作任务的重复测试、失败情况和人工干预记录,就能更清楚地判断自学习路线的实际贡献。现阶段最稳妥的认识是,一支具备控制与机器人背景的团队公布了路线和早期进展;从能走的样机到可持续工作的产品,仍需要新的证据。